miércoles, 26 de abril de 2017

Joystick para control de vehículo con dos servos y 4 luces ArduBlock y Bitbloq)

(Artículo en construcción)

Referencia de programa: 04F

  
Arduino IDE 1.0.6 y ArduBlock 20130607 en MAX 6.5 (MAdrid_linuX)
 
Modificaciones pendientes: añadir zumbador y poner mayor duración de luces.


Prepara el montaje:
  • Placa Arduino.
  • JoyStick de 5 cables.
    Tres primeros cables a pin "analógico" 4 (cuidado, en algunas placas están invertidos).
    Cuarto cable a pin analógico 5 señal - Eje y.
    Quinto cable a pin "digital" 7 señal - Apagar leds o parar motores.
  • Pin digital 1 - Led. 
  • Pin digital 2 - Led de otro color.
  • PIn digital 3 - Led de otro color.
  • Pin digital 4 - Led de otro color.
  • Pin digital 9 - Servomotor de rotación continua izquierdo.
  • Pin digital 10 - Servomotor de rotación continua derecho.
Ten en cuenta:
  • En las placas con hileras de tres pines conecta los cables empezando normalmente por "ground". Cuidado. En algunas placas los pines están invertidos.
  • No todos los "joystick" tienen el mismo diseño ni reconocen el mismo rango valores; prueba a modificar los valores en el programa si es necesario.
  • Comprueba si tus servomotores están bien calibrados. 
Programa:
  • Crea el programa que se muestra en la imagen.
Prueba:
  1. Pulsa en "Cargar a Arduino".
  2. Acciona el mando en varias direcciones y prueba también a pulsarlo. A veces es necesario pulsar en la posición exacta.
  3. Observa los cambios y describe lo que ha ocurrido.
  4. ¿Qué función tienen las variables "xeje" e "yeje"?
  5. Cambia el nombre de las variables. 
  6. Cambia los valores y los operadores. 
  7. Cambia los pines.
  8. Cambia los leds por otros actuares simples, como zumbadores.
  9. Describe lo que ha ocurrido tras los cambios.
  10. Describe lo que crees que hace cada bloque paso a paso.
  11. Describe 3 posibles usos de este montaje en la vida real.
Investiga:
  • Investiga nuevas posibilidades cambiando valores y bloques.
Bitbloq Offline v1.0.3 en MAX 8.0 (MAdrid_linuX)

Montaje:

Aviso.En este caso, se ha utilizado el joystick que comercializa bq. La  configuración por defecto, rango de valores y orientación de ejes con respecto a los cables de conexión pueden ser diferentes al de otros joysticks del mercado.

De hecho, se ha probado esta misma programación con un joystick diferente y el comportamiento de los servos cambia. Se comentan los motivos al final del programa.


Programas:

Hay una diferencia importante con respecto al proyecto anterior. Vamos a hacer que se puedan realizar curvas más cerradas. Para ello, al girar a la derecha e izquierda, en vez de parar uno de los servos, haremos que gire en dirección contraria al otro.
  • Con joystick comercializado por bq (3 x 3 cables):

  • Con joystick diferente procedente del mercado (5 cables): 
Como se hizo en el ejemplo de Ardublock, ha sido necesario inicializar a 1 el valor del pulsador del joystick (pin digital 7), pues no viene configurado así por defecto.


Además, los ejes X e Y tienen otra orientación respecto a los cables; el joystick debe colocarse con los cables hacia un lado en vez de hacia adelante para que interprete bien las órdenes. Habría que cambiar la programación si queremos manejar el joystick con los cables mirando hacia adelante, que como se hizo en el caso de Ardublock.

martes, 6 de diciembre de 2016

Juegos, también para aprender a programar


https://code.org/learn

Intentaré ir actualizando el artículo de forma progresiva.

Empiezo incluyendo algunas aplicaciones interactivas de la web que pueden ayudarnos a aprender a programar mientras se juega.

No podían faltar las existentes en "La hora del código":
https://code.org/learn

Tampoco un LightBot más completo:
http://armorgames.com/play/2205/light-bot
http://www.minijuegos.com/juego/light-bot-2-0 (Con editor).

Pero como se aproximan las fechas navideñas...
Google Santa Tracker (Dance classs).
https://santatracker.google.com/codeboogie.html

https://santatracker.google.com/codeboogie.html


¡Saludos y buenas vacaciones!

domingo, 2 de octubre de 2016

Prácticas básicas WeDo 1.0 para Scratch 1.4 y 2.0


Prácticas con motores

Giro continuo sin fin


Un giro completo aproximado


Un medio giro aproximado y volver


Giro y volver continuo


Giro en un sentido u otro según la tecla pulsada


Prácticas con sensor de inclinación y motores

Girar el motor al inclinar el sensor en cualquier dirección


Girar el motor a izquierda o derecha según se incline el sensor a izquierda o derecha


Prácticas con sensor de distancia y motor

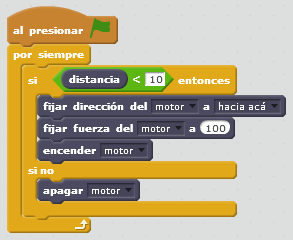
El motor gira al acercarse y se para al alejarse (muerde)


El motor gira y vuelve al acercarse y se para al alejarse (mastica)


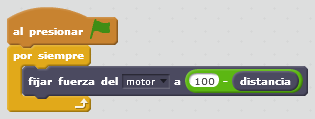
El motor acelera al acercarse

domingo, 25 de septiembre de 2016

Multiconexiones con Keyestudio Easy Plug Learning Kit (III). Tarjeta de expansión I/O: servomotores, joystick, IR siguelíneas... (ArduBlock)

Referencia de programa: Multi03
 

Easy Plug Learning Kit (wiki Keyestudio)

(Artículo en construcción - Programa beta)

Se recomienda hacer las pruebas en buenas condiciones de luz. Sino es así, el sensor de luz detectará siempre un valor bajo de luz y no se apreciarán ciertos efectos.
 
El objetivo es conectar y aprovechar la placa de expansión adquirida como producto complementario para analizar varias funcionalidades combinadas y realizar pruebas libres intercambiando componentes:
  • Siguelíneas.
  • Evitaobstáculos.
  • Robot dirigible por joystick.
  • Sensor de luz.
  • Secuencias de colores, semáforo y otros.
El kit dispone de una placa de cartón duro que se fija mediante unos pernos como base. Como la longitud de los pernos es sólo un poco menor que el espacio entre placa Arduino y base acartonada, con sólo aflojar un poco los tornillos se pueden insertar los servomotores. Incluso sin retirar los conectores, ha funcionado el robot generado rápidamente así.

Los conectores y componentes utilizados al inicio son los que indicamos a continuación, pero aprovechando la misma programación podemos probar otros muchos y experimentar simplemente intercambiando módulos o conectando otros que tengamos disponibles.

A0 - IR siguelíneas en la placa principal (o en la placa de expansión).
A1 - IR siguelíneas en la placa principal (o en la placa de expansión.
A2 - Sensor de luz en la placa principal (activa D13).

JoyStick de 5 cables conectado en la placa de expansión:
     A4 - Tres primeros cables agrupados.
     A5 - Cuarto cable a pin externo.
     D7 - Quinto cable a pin externo para controlar la parada.
     Cuidado. Según la placa, los pines a veces están en orden distinto.

Sensor de ultrasonido en placa de expansión (activa D8).
     D0 - Cables agrupados.
     D1 - Cuarto cable.

D2 - Potenciómetro (placa principal).
D3 - Botón pulsador (placa principal).
D4 - Sensor táctil (activa el D12).
D8 - Zumbador activo en placa principal. Led en  placa de expansión.
D9 - Servomotor continuo de 360 grados en placa de expansión.
D10 - Servomotor continuo de 360 grados en placa de expansión.
D11 - Led en placa de expansión .
D12 - Led en la placa de expansión.
D13 - Led en la placa de expansión y otro led en la principal.

Cuidado:
  • No fuerces los componentes.
  • Si las pilas no tienen suficiente potencia, no funcionarán algunos componentes o lo harán de forma poco previsible.
  • Si alguno de los leds o componente se estropea, puede afectar al funcionamiento de las pruebas que vamos a hacer. Sería necesario retirarlo o sustituirlo por uno que funcione apropiadamente. De hecho, un simple led defectuoso puede hacer que las conexiones no sean apropiadas y provocar efectos no esperados.
  • Pide ayuda cuando tengas dudas.
Efectos extraños o no esperados:
  • Se recomienda hacer las pruebas en buenas condiciones de luz, o no se apreciará el funcionamiento del sensor de luz o afectará a otras pruebas.
  • Para activar adecuadamente un modo u otro en los servomotores, es necesario girar completamente el potenciómetro a un lado u otro.
  • Se han encontrado problemas al conectar miniservos de 180 grados de rotación y ciertos motores-hélice que provocaban vibraciones en las luces o afectaban a las conexiones causando parpadeos y efectos no esperados, por lo que se realizarán nuevas pruebas en un futuro para poder incluirlos.
Pruebas:
  1. Colocar el ultrasonido "orientado hacia el techo" y sin ningún obstáculo delante para  evitar que el zumbador suene continuamente. Podemos desconectar el zumbador D8 de la placa principal y dejar sólo el led en la placa de expansión para al menos ver que funciona.  
  2. Probar el ultrasonido acercando o alejando objetos, con y sin el zumbador conectado.
  3. Comprobar que el potenciómetro está en la posición que permite que el joystick controle los servomotores. Para parar los servomotores pulsamos el joystick hacia abajo. 
  4. Una vez parados los servomotores, movemos la palanca del joystick para comprobar en qué casos se mueven uno o los dos motores y en qué direcciones. 
  5. De forma provisional, podemos añadir nuevos leds 0 en la placa principal y comprobar los efectos que se producen, pero es recomendable no dejarlos conectados.
  6. Tapar el sensor de luz para comprobar que se enciende el led D13. Si no hay condiciones de luz adecuadas, puede que no funcione apropiadamente e influya en el funcionamiento de la siguiente prueba de cambio de luces.
  7. Pulsar el botón D3 para comprobar que se produce el cambio de luces en D11, D12 y D13. Conviene que sean de distinto color tanto en la placa principal como en la placa de expansión para así poder simular un semáforo durante ese instante.
  8. Pulsar el sensor táctil D4 para comprobar que se produce cambio en D12.
  9. Cambiar el sensor táctil por un sensor de choque para comprobar nuevos efectos.
  10. Colocar el potenciómetro en posición de avance autónomo de los servomotores. Deberán de ponerse en marcha solos. 
  11. En posición de avance autónomo, comprobamos lo que ocurre al tapar los sensores IR (infrarrojos) siguelíneas.
  12. Seguimos probando los IR (infrarrojos) siguelíneas acercando objetos de color negro probando que tapen uno, los dos o ninguno de los IR. 
  13. Realizar la misma operación anterior cambiando con un folio blanco debajo y cambiando de blanco a negro.
  14. Cambiar los componentes por otros. Por ejemplo, leds por zumbadores,  sensores de luz por potenciómetros o botones pulsadores por otros (sensores magnéticos, sonido...).
  15. Volver a conectar todo como al inicio e insertar los servomotores entre la placa principal y la placa de soporte para simular un robot con ruedas.
  16. En modo de robot con ruedas, probar el funcionamiento del potenciómetro y el joystick.
  17. En modo de robot con rueda, probar a poner el ultrasonido en una posición que detecte obstáculos y le permita girar antes de chocar.
  18. Intentar crear un robot siguelíneas. Nos podemos ayudar de cinta adhesiva transparente, gomas u otros objetos que no dañen la placa para fijarlos de forma provisional.
  19. Realizar otras pruebas con cuidado y preguntando si es necesario.


Multiconexiones con Keyestudio Easy Plug Learning Kit (II). Uso de conectores digitales y analógicos (ArduBlock)

Referencia de programa: Multi02
 
 Easy Plug Learning Kit (búsqueda de imágenes)

(Artículo en construcción)

En esta ocasión, el objetivo es conectar tanto componentes digitales como analógicos en una misma placa principal de Easy Plug Learning Kit para fácilmente introducir sus diversos tipos y funcionalidades.

Los conectores y componentes utilizados al inicio son los que indicamos a continuación, pero aprovechando la misma programación podemos probar otros muchos y experimentar simplemente intercambiando módulos o conectando otros que tengamos disponibles.

D2 - Botón.
D3 - Led.
D4 - Sensor táctil.
D5 - Led.
D6 - Led.
D7 - Led.
D8 - Zumbador activo.
D9 - Zumbador pasivo.
D10 - Sensor de vibración (si no se tiene, conectar el sensor de inclinación u otro).
D11 - Led.
D12 - Led.
D13 - Led.
A0 - Potenciómetro (varía los tonos del zumbador pasivo).
A1 - Sensor de sonido.
A2 - Sensor de luz.
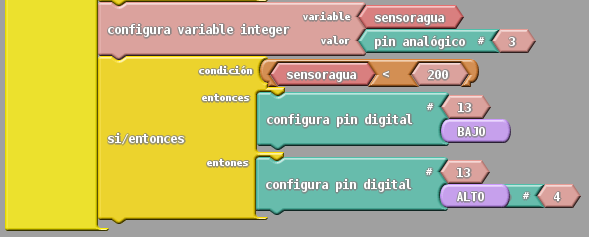
A3 - Sendor de agua/lluvia.
A4 - Libre.
A5 - Libre.
IIC - Pantalla LCD aquirido de forma complementaria. Precisa incluir la librería SaintSmart New Liquid Crystal dentro de la carpeta libraries de Arduino IDE, siendo preciso mover la librería de Liquid Crystal propia de Arduino IDE para que no se interfieran..

Cuidado:
  • No fuerces los componentes.
  • Si las pilas no tienen suficiente potencia, no funcionarán algunos componentes o lo harán de forma poco previsible.
  • Si alguno de los leds o componente se estropea, puede afectar al funcionamiento de las pruebas que vamos a hacer. Sería necesario retirarlo o sustituirlo por uno que funcione apropiadamente. De hecho, un simple led puede hacer que las conexiones no sean apropiadas y provocar efectos no esperados.
  • Pide ayuda cuando tengas dudas.
Pruebas: 
  1. Girar el potenciómetro en A0 para producir una composición musical simple audible con el zumbador pasivo. 
  2. Colocar el potenciómetro en una posición en la que no se escuche el sonido del zumbador pasivo. 
  3. Pulsar el botón D2 para hacer que se encienda el led D3. 
  4. Pulsar el sensor tátil D3 para poner en marcha el semáforo con sonido de paso (zumbador activo) y mensajes escritos de espera y paso (pantalla LCD).
  5. Agitar el sensor de vibración y comprobar el efecto de cambio en el led D10. Se puede probar con el sensor de inclinación y otros además.
  6. Soplar con intensidad variable sobre el sensor de sonido en A1 y observar los valores cambiantes en la pantalla LCD.
  7. Tapar el sensor de luz para encender un led.
  8. Humedecerse el dedo en agua y tocar el sensor de agua/lluvia para encender un led.
  9. Cambiar los componentes por otros. Por ejemplo, leds por zumbadores,  sensores de luz por potenciómetros o botones pulsadores por botones táctiles u otros sensores (magnéticos, sonido....).
  10. Solicitar ayuda para conectar la placa de expansión (hay que conectarla con mucho cuidado) con leds en los pines digitales 5, 6 y 7. Comprobar que al pulsar el sensor táctil pueden activarse los 3 pares de pines de forma que simulen el semáforo de coches y el de un peatón a la vez. Será necesario colocar los colores invertidos, si en la placa principal D5 es verde, en la placa de expansión el pin 5 debe ser rojo, por ejemplo. En este caso, D7 sería rojo y el pin digital 7 de la placa de expansión sería verde (si no lo hay, conecta uno blanco por ejemplo). El D5 y pin digital 5 serían naranjas o amarillos.

domingo, 18 de septiembre de 2016

Multiconexiones con Keyestudio Easy Plug Learning Kit (I). Uso de conectores digitales (ArduBlock)

Referencia de programa: Multi01

 Prueba de la placa de Easy Plug Learning Kit de Keyestudio con conectores digitales D2 a D13 usados.

Hace un tiempo adquirí el Easy Plug Learning Kit de Keyestudio para testear su posible uso en Educación Primaria.

Aunque aún no he explorado todas sus posibilidades, me parece un estupendo kit para comenzar con programación Arduino.

Tiene algunos puntos a mejorar, como quizás:
  • El número de cables de conexión que trae el kit quizás es escaso teniendo en cuenta el buen número de módulos conectables, por lo que para hacer esta prueba he necesitado adquirir algunos más.
  • En el momento de la adquisición, los tres leds incluidos eran del mismo color, Recientemente he comprobado que algún kit incorpora un led de cada color, pero no sé si es un cambio definitivo. Para realizar la prueba, se han adquirido dos leds más.
  • Aunque están ampliando el número de módulos, en el momento de hacer las pruebas no había motores o servomotores de tipo Easy Plug. No obstante, esta dificultad se puede solventar adquiriendo una placa de expansión de conexiones, insertándola en los pines interiores y conectando a la misma aquellos sensores no disponibles.
Entre las curiosidades de la placa podemos citar:
  • En vez de incorporar conectores Easy Plug para los pines 0 y 1, estos están ocupados por un conector i2C y otro de tipo com. Las posibilidades de los mismos están pendientes de prueba.
  • Como he indicado antes, la posibilidad de insertar un tarjeta de expansión con conectores de entrada y salida clásicos amplia sus posibilidades. Ello permite, por ejemplo, que una señal permita encender dos leds a la vez, el situado en el conector de la placa principal y el conectado en la placa de expansión con el mismo número. Incluso durante las pruebas,  al pulsar un botón que se conectó en el pin 2 de la placa de expansión, produjo que se encendiera la luz del módulo detector de choque que en ese momento se encontraba conectado en el conector 2 Easy Plug de la placa principal.
Y teniendo en cuenta la seguridad:
  • Aunque no se han apreciado calentamientos de la placa al conectar los módulos de forma errónea, sí que se ha observado al usar la placa de expansión, ya sea por que se ha insertado mal o se ha cometido algún error al conectar los cables de los componentes en los pines de tierra, voltaje y señal. Esto último ocurre en cualquier placa Arduino en la que se conecten los cables de tal forma que provoquen un cortocircuito.
  • El Easy Plug Learning Kit incorpora una placa que se puede atornillar en su base, lo que puede ayudar en la prevención de cortocircuitos, calentamientos o montaje con otros materiales.
El programa ArduBlock que se ha utilizado para hacer las pruebas con conectores digitales múltiples ha sido el siguiente:


En el mismo se conectaron los siguientes módulos:
  • Conector digital D2: Botón.
  • Conector D3: Sensor de colisión (choque).
  • Conector D4: Sensor de inclinación.
  • Conector D5: Potenciómetro. El potenciómetro es un módulo analógico, pero puede conectarse a un conector digital y girarlo para, por ejemplo, apagar y encender un led en función a partir de un punto de giro.
  • Conector D6: Sensor de sonido. Aunque es un módulo analógico, el nivel de partida permite uso digital, pero en este caso hay que hablar con fuerza o soplar directamente para ver el efecto.
  • Conector D7: Sensor táctil.
  • Conector D8 a D13: Leds o zumbadores activos.
Avisos y curiosidades:
  • Se ha preparado el programa para que, de inicio, todos los leds y zumbadores del kit no se activen si no se actúa sobre los sensores. En el caso del potenciómetro, será necesario comprobarlo y ponerlo en la posición oportuna al conectarlo.
  • No todos los sensores tienen configurado de serie el mismo comportamiento. Cuando se pulsa el botón proporcionado en el kit, el efecto que produce es el mismo que si se pulsa el sensor de choque, pero el contrario que si se pulsa el sensor de tacto. Por ello, en este caso, los pines en los que se conectan el sensor de sonido y el sensor táctil indican la condición como Bajo en vez de Alto.
  • Los conectores D3, D5 y D6 (además de los D9, D10 y D11) permiten el manejo de señales PWM. Podemos probar otros componentes en ellos.
  • Probemos a, por ejemplo, conectar el sensor digital de vibración del kit en los conectores D4, D5 y D6 para apreciar alguna diferencia.
  • Se recomienda probar a conectar otros sensores analógicos en conectores digitales e investigar su utilidad. Hay que tener en cuenta que no todos los componentes analógicos producen efectos apreciables en este caso, pues influye el valor establecido por defecto.
Placa Easy Plug.


Placa Easy Plug con placa de expansión.


Placa de expansión en funcionamiento


En este caso,  al pulsar el botón del conector D3 se envía una señal al pin 9 que hace que se enciendan a la vez el led conectado en el pin D9 de la placa Easy Plug y el led conectado en la placa de expansión. Además, como en el conector Easy Plug hay un sensor de choque, se enciende la luz de aviso de choque.